全局快门摄像头
160万像素全局快门摄像头可捕捉快速移动的物体并最大限度减少失真。其核心采用索尼IMX296传感器,分辨率达1456×1088像素。
摄像头配备C/CS卡口,兼容多种镜头。更多信息请参阅镜头。
通过板载外部触发接口脉冲信号即可启动全局快门(GS)摄像头。此功能支持多台全局快门摄像头同步工作。更多信息请参阅全局快门摄像头的外部触发功能。
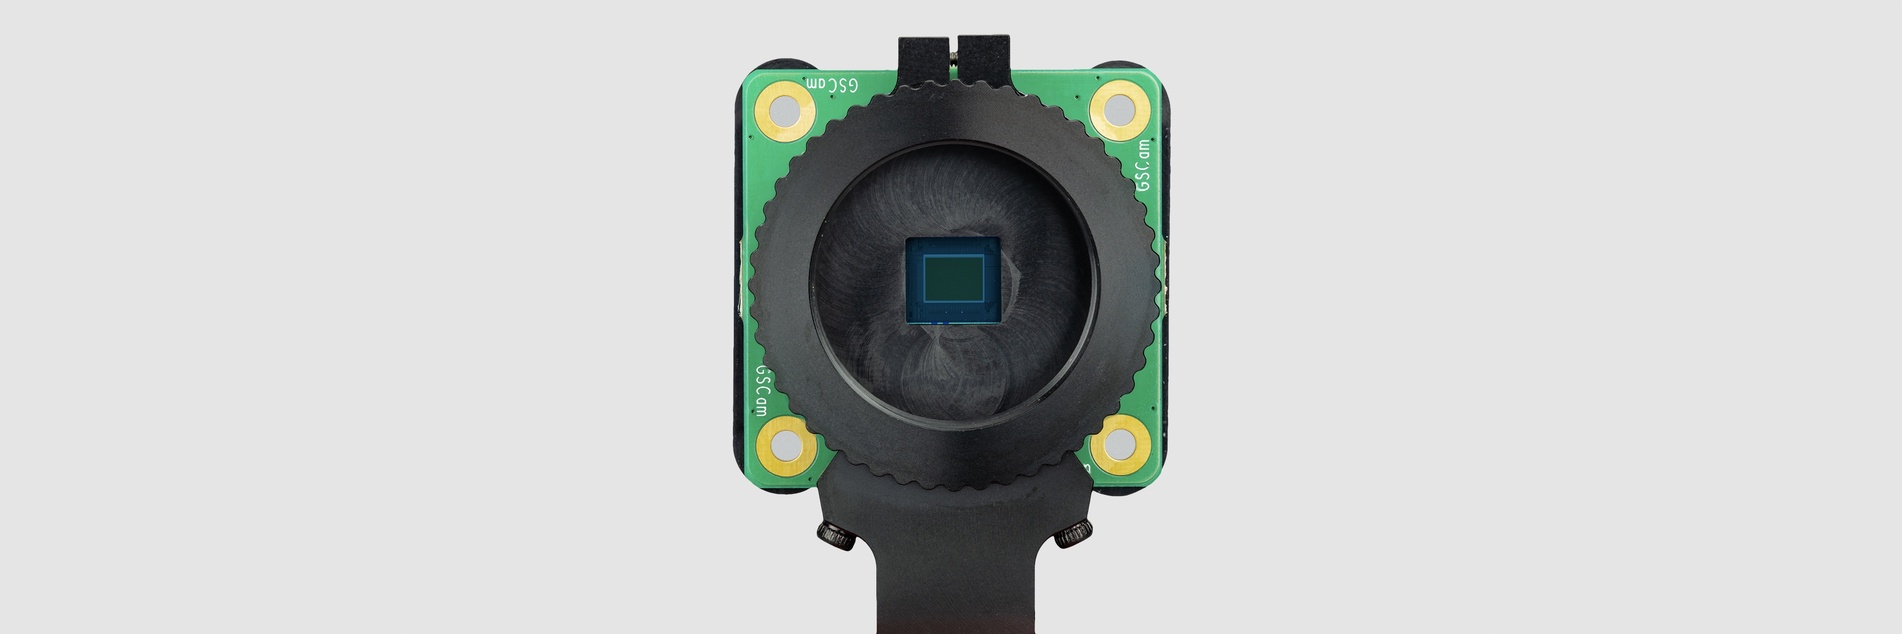
全局快门摄像头
有关本摄像头硬件特性与功能的详细信息,请参阅硬件规格。
滚动快门还是全局快门?
大多数数码摄像头(包括我们其他摄像头模块)采用滚动快门:逐行扫描拍摄图像后输出结果。此机制在某些场景下会产生畸变效应。例如拍摄旋转螺旋桨时,图像可能呈现波光粼粼的效果而非物体旋转的动态感。这是因为在摄像头扫描场景的极短时间内,螺旋桨叶片已完成位置变化。
而全局快门(如我们全局快门摄像头模块所采用)则不同。它能同时捕捉场景中每个像素的光线,因此拍摄螺旋桨叶片等物体时不会产生相同畸变。
这种特性非常实用,它使拍摄螺旋桨叶片等高速运动物体变得容易;我们还能同步多台摄像头,在精确同一时刻完成拍摄。其优势包括:在捕捉立体图像时能最大限度减少失真——若左眼看到的物体运动尚未出现在右眼视野中,会导致人脑产生混淆。树莓派全局快门摄像头还支持更短的曝光时间——在光照充足时可达30微秒——远优于滚动快门摄像头,这使其在高速摄影领域具有显著优势。
全局快门摄像头的图像传感器对角线有效成像区域为6.3毫米,尺寸与树莓派HQ摄像头相当。但其像素尺寸更大,能收集更多光线。大像素尺寸与低像素数量在机器视觉应用中尤为珍贵:传感器像素越多,实时图像处理难度越大。为解决此问题,许多应用会缩小图像尺寸并裁剪画面。而全局快门摄像头配合适配镜头放大倍率时,其较低分辨率与大像素尺寸特性可实现原生图像捕捉,无需额外处理。
透射特性
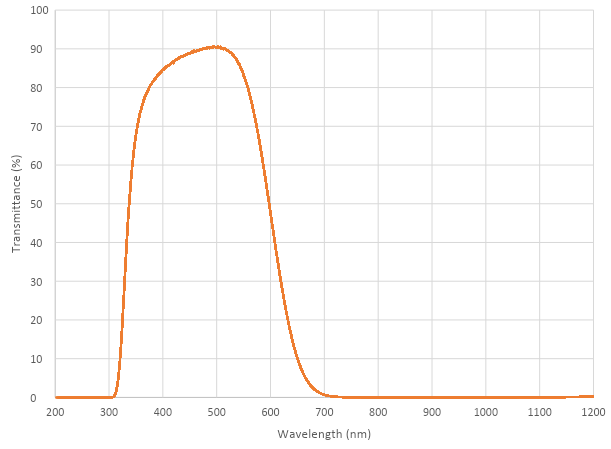
全局快门摄像头采用Hoya CM500红外滤光片,其透射特性如图所示:
若需增强摄像头对红外光的敏感度,可移除红外滤光片。此操作不可逆且将导致保修失效。更多信息请参阅红外滤光片。
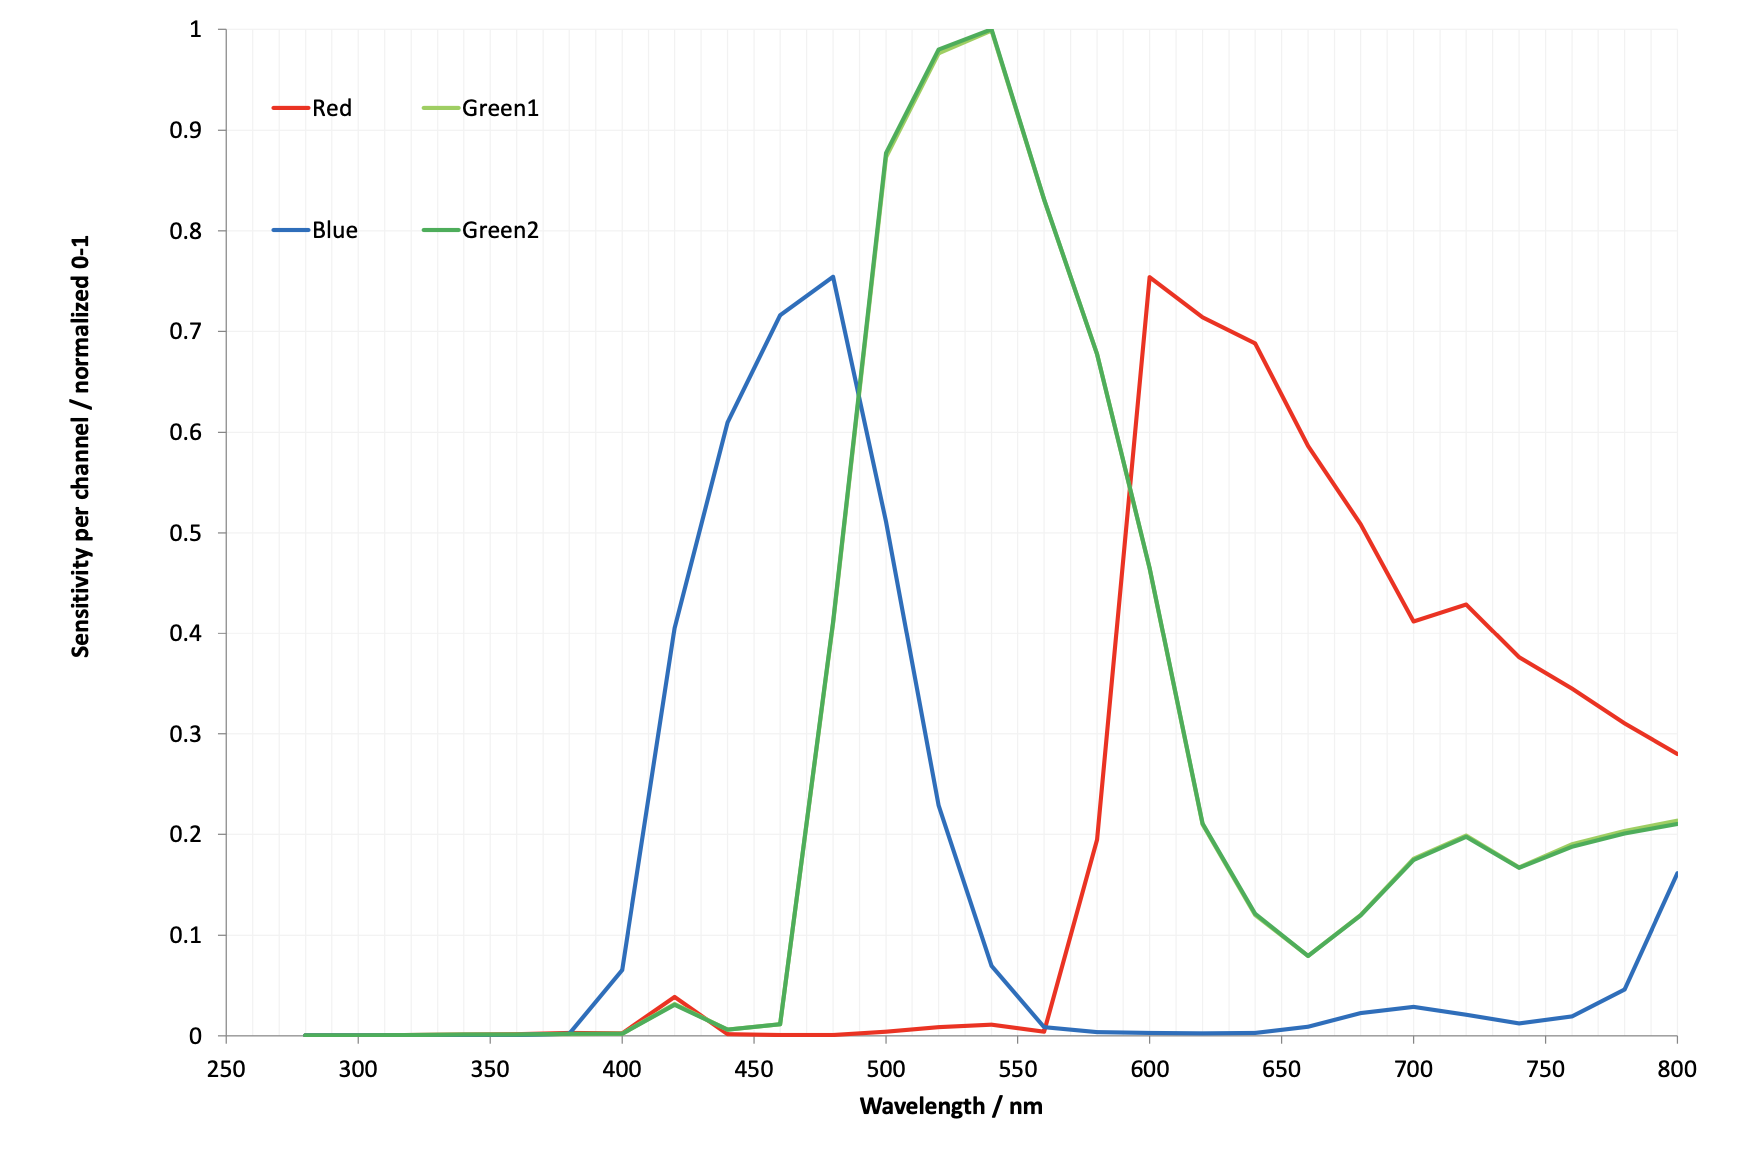
移除滤光片后,树莓派全局快门摄像头的透射特性如下:
高级特性与集成
全局快门摄像头的外部触发器
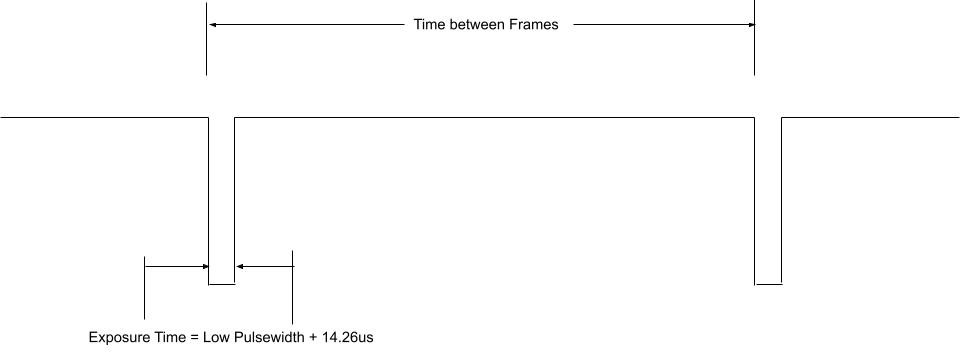
全局快门(GS)摄像头可通过外部脉冲触发板载外部触发接口(板载标记为XTR)实现外部触发。多个摄像头可连接至同一脉冲信号,从而提供同步两台摄像头的替代方案。
曝光时间等于低脉冲宽度时间加上 14.26 µs 的额外时间,即 10000 µs 的低脉冲导致 10014.26 µs 的曝光时间。帧频直接受控于对引脚的脉冲频率。PWM 频率为 30Hz 时,帧频为每秒 30 帧。
准备工作
本修改包括拆除 SMD 焊接部件。除非您认为自己有能力完成此改装,否则不应尝试。焊接到摄像头电路板时,请取下塑料后盖,以免损坏电路板。
如果电路板上安装了晶体管 Q2(如下图中蓝色所示),则需要从电路板上拆下 R11(如下图中红色所示)。它将 GP1 连接到 XTR,如果不取下 R11,摄像头将无法在外部触发模式下工作。元件位置如下所示。
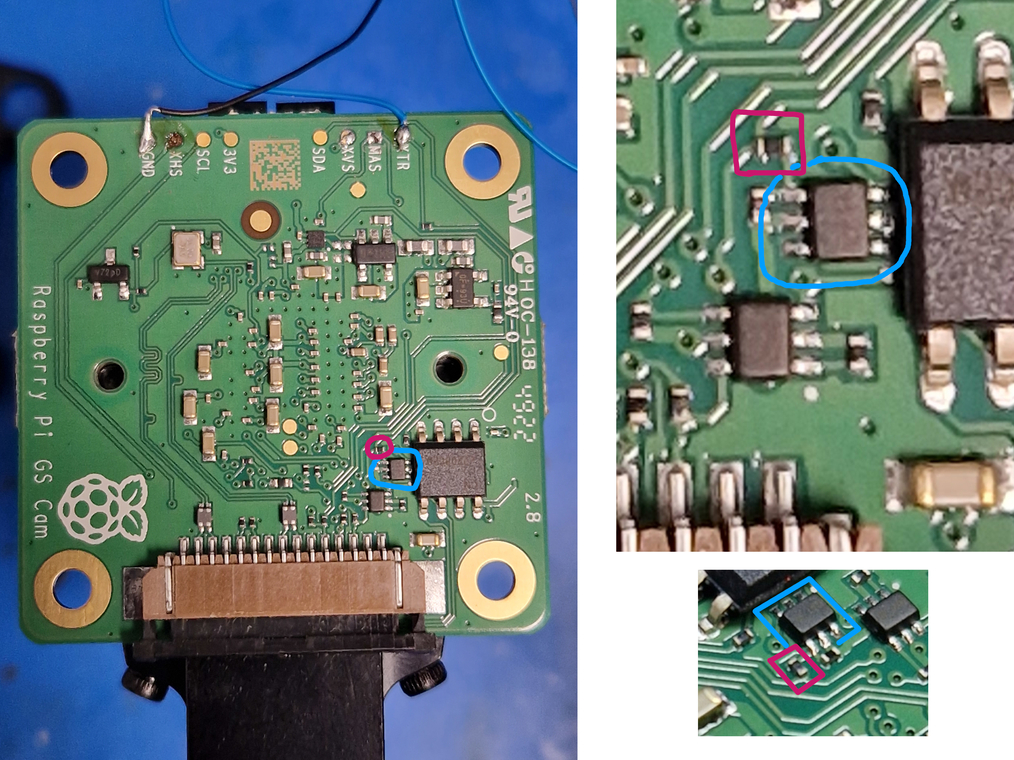
接下来,将一根导线焊接到 GS 摄像头电路板上的 XTR 和 GND 连接点上。请注意,XTR 是 1.8V 输入电压,因此可能需要电平转换器或分压器。
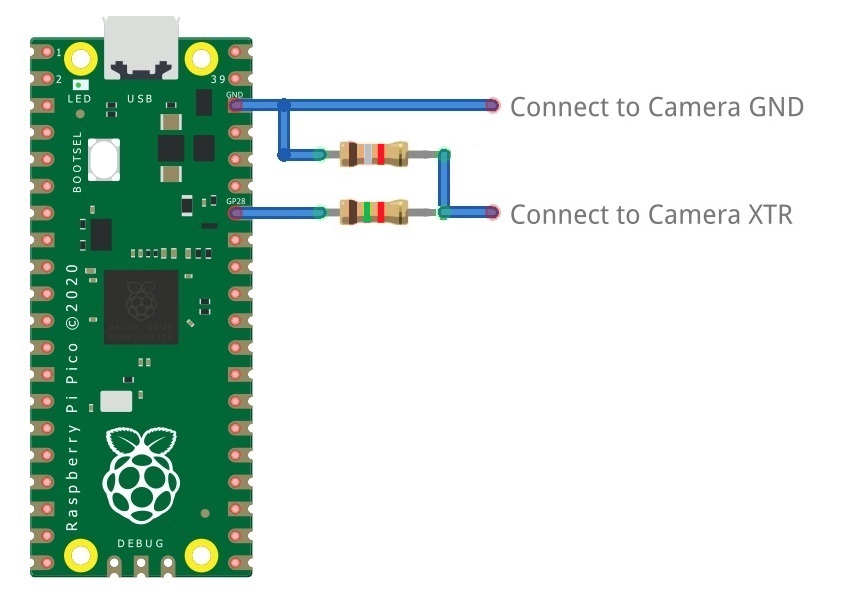
我们可以使用树莓派Pico来提供触发器。通过 1.5kΩ 电阻器将任何 Pico GPIO 引脚(本例中使用 GP28)连接至 XTR。同时在 XTR 和 GND 之间连接一个 1.8kΩ 电阻器,以将高逻辑电平降至 1.8V。接线图如下所示。
树莓派Pico MicroPython代码
from machine import Pin, PWM

from time import sleep

pwm = PWM(Pin(28))

framerate = 30
shutter = 6000  # In microseconds

frame_length = 1000000 / framerate
pwm.freq(framerate)

pwm.duty_u16(int((1 - (shutter - 14) / frame_length) * 65535))
低脉冲宽度等于快门时间,PWM 频率等于帧频。
在本示例中,引脚 28 用于连接 GS 摄像头板上的 XTR 触摸点。
摄像头驱动程序配置
此步骤仅在您使用多台通过XTR并联连接的摄像头时需要执行。
编辑 /boot/firmware/config.txt 文件。将 camera_auto_detect=1 修改为 camera_auto_detect=0。
添加以下行:
dtoverlay=imx296,always-on
若在 Raspberry Pi 5、CM4 或 CM5 上使用 CAM0 端口,需在该行末尾添加 ,cam0(不带空格)。若两台摄像头均连接至同一台 Raspberry Pi,则需添加两行 dtoverlay,其中仅一行以 ,cam0 结尾。
如果外部触发器不会立即启动,您还需要按Libcamera 配置中的说明增加 libcamera 超时设置。
启动摄像头
启用外部触发:
echo 1 | sudo tee /sys/module/imx296/parameters/trigger_mode
在 Pico 上运行代码,然后启动摄像头:
rpicam-hello -t 0 --qt-preview --shutter 3000
每次 Pico 脉冲引脚时,它都应捕获一帧图像。然而,如果未设置 --gain 和 --awbgains 参数,部分帧将被丢弃,以允许自动增益控制(AGC)和自动白平衡(AWB)算法稳定下来。
在运行 rpicam-apps 时,请始终指定一个固定的快门持续时间,以确保 AGC 不会尝试调整摄像头的快门速度。该值并不重要,因为它实际上由外部触发脉冲控制。
同步模式(XVS)
全局快门(GS)摄像头也可以在同步模式下工作。但此时源摄像头会额外记录一帧画面。因此,对于 GS 摄像头,我们建议改用外部触发源。GS 摄像头与 HQ 摄像头无法同步。
同步模式的整体说明,请参阅高品质摄像头页面上的同步捕捉。
连接摄像头
将导线焊接到每个摄像头的XVS测试点,并将它们连接在一起。
将导线焊接到每个摄像头的GND测试点,并将它们连接在一起。
还必须将每个摄像头的 XHS(水平同步)测试点相互连接。对于任何希望作为接收端的 GS 摄像头,请用焊锡将 MAS 焊盘的两部分短接。
本文件较早版本曾建议为XVS添加外部上拉电阻。此建议不再适用。请确保使用Raspberry Pi OS最新版本,并为所有连接的摄像头设置always-on属性。
驱动程序配置
配置摄像头驱动程序,使其在非流媒体传输时保持1.8V电源供电。
编辑 /boot/firmware/config.txt。将 camera_auto_detect=1 改为 camera_auto_detect=0。
对于源或汇,添加以下行:
dtoverlay=imx296,always-on
在 Raspberry Pi 5、CM4 或 CM5 上使用 CAM0 端口时,在该行末尾添加 ,cam0,且不留空格。如果同一台 Raspberry Pi 上有两台摄像头,则需要两行 dtoverlay,其中仅一行以 ,cam0 结尾。
在 GS 摄像头上,接收端角色通过 MAS 引脚启用,无法通过软件配置("trigger_mode" 和 "sync-sink" 与外部触发方法相关,此模式下不得设置)。
启动摄像头
按Libcamera 配置与启动摄像头中的说明配置 libcamera 并启动摄像头。
在使用 GS 摄像头同步模式时,汇记录的帧数不会与源完全相同。源会在 sink 开始记录前多记录一帧。因此,您需要使用 --frames 选项指定 sink 少记录一帧。
推荐镜头
建议将以下镜头与我们的 GS 摄像头配合使用。
HQ 摄像头有 C/CS 卡口和 M12 卡口两种型号,而 GS 摄像头只有 C/CS 卡口。
C/CS 镜头
我们推荐两款镜头:由CGL电子有限公司生产的6毫米广角镜头和16毫米远摄镜头。您可通过就近的授权经销商购买这些镜头。
| 16 毫米长焦镜头 | 6 毫米广角镜头 | |
|---|---|---|
| 分辨率 | 1000 万像素 | 300 万像素 |
| 图像格式 | 1" | 1/2" |
| 光圈 | F1.4 至 F16 | F1.2 |
| 卡口 | C | CS |
| GS 视场角 H°×V° (D°) | 17.8°×13.4° (22.3°) | 45°×34° (56°) |
| 背面焦距 | 17.53 毫米 | 7.53 毫米 |
| 最小物距 | 0.2 m | 0.2 m |
| 尺寸 | φ39×50 毫米 | φ30×34 毫米 |
中文翻译版以英文版相同知识授权方式共享:CC-BY-SA 4.0。交流 Q群:498908352